
一款能够用四个手指钻孔并拧紧螺母的机器人,科幻电影中的场景正逐渐成为现实。
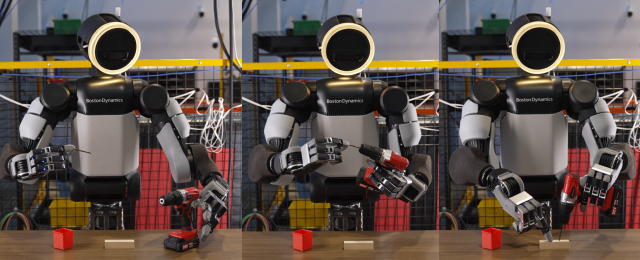
现代汽车集团旗下的机器人专业公司波士顿动力于当地时间1日首次公开了基于四个手指的下一代机器人手,并展示了搭载该手的阿特拉斯执行各种操作的影片。
在视频中,阿特拉斯使用新型机器人手处理工具和小型部件,演示了精密组装和物体在手中重新定位等操作。
阿特拉斯抓起钻头并将其装入电钻,随后自然地在木材上钻孔。由于需要在稳定握住工具手柄的同时按下按钮,因此需要精确控制每个手指的力量和动作。
它还展示了用手指旋转并拧紧螺母的动作。为了用手将小而坚硬的部件如螺栓和螺母拧紧,需要精细的抓握力控制和在手中重新定位物体的能力。
此外,阿特拉斯还展示了用手指旋转细长的鼓棒,或同时在手中移动两个坚硬光滑的高尔夫球等,展现了稳定操作不同形状和摩擦特性的物体的能力。这些动作需要在不掉落物体的情况下,持续调整手指之间的接触和力量。这表明下一代机器人手能够根据物体的形状、材质和接触状态调整手指的动作和力量。
波士顿动力开发的下一代机器人手的最大特点是,在包括拇指在内的四个手指上实现了总共13个自由度,相比于现有的手,操作能力大幅提升。
拇指基于四个自由度,能够与其他手指进行精确的抓取动作。其余手指各自由三个自由度组成,能够灵活地张开或精细控制指尖。通过这些功能,机器人能够像人一样抓取物体,并在手中改变物体的位置和方向。
※ 本报道经人工智能(AI)系统翻译与编辑。












