
“生成型AI的数据来自互联网,但物理人工智能(AI)所需的重要数据则在现场。通过在实际工业现场部署机器人生成高质量的物理数据,并将其与AI学习和再部署相结合,形成‘制造紧密型良性循环生态系统’是韩国独特的物理AI发展方向。”
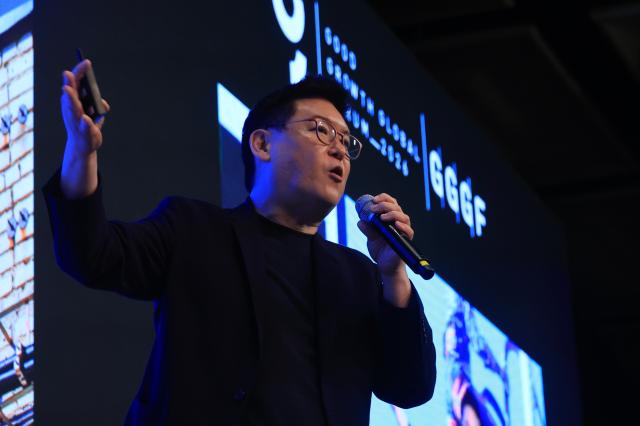
丹尼斯·洪教授在9月2日下午于首尔中区的德普拉扎酒店举行的第18届善良增长、良好就业全球论坛(2026 GGGF)上,提出了韩国物理AI产业的独特生存战略。
洪教授指出,机器人技术领域最近最大的变化是机器人控制机制的范式转变。过去,机器人依赖传感器接收外部信息,计算机进行判断后通过电机或液压装置进行运动,程序员需要逐一编写算法。然而,近年来,传感器输入到最终动作控制的处理方式逐渐转向一个AI模型来完成。
然而,实施这种基于AI的控制方式需要大量数据。洪教授指出,与大型语言模型(LLM)或生成型AI不同,物理AI领域面临严重的“数据干旱”。虽然文本、图像和视频可以从互联网上收集大量数据进行学习,但用于训练机器人的关节位置、速度、加速度和摩擦力等精细物理数据在互联网上并不存在。
目前全球技术公司尝试的数据收集方式也显露出局限性。例如,虚拟世界的模拟学习因与现实的差距,在实际机器人应用时会出现多种错误。人类佩戴虚拟现实(VR)设备进行远程控制收集数据的方式耗时且经济成本高,而YouTube等视频学习无法提供力量大小或接触感等“触觉数据”。
洪教授强调,在物理数据难以获取的情况下,韩国独特的“制造业现场”将成为物理AI时代的关键反转卡。汽车、半导体、造船等世界顶级的K-制造业工厂正是实时提取最精细和庞大的实际物理数据的最佳“数据生产基地”。
他还提醒,机器人行业应警惕过度幻想和夸大(Hype)。基于AI的控制方式虽然展现出卓越的灵活性,但存在无法理解内部工作原理的“黑箱”问题,导致故障或错误发生时难以追溯原因。他强调,过去100年发展起来的基于模型的传统控制方式与AI方式的结合研究应并行进行。
洪教授表示:“人形机器人和物理AI的成败最终取决于谁能最有效地收集和应用现实世界的精细数据。韩国工业界应最大化制造现场的强大实际优势,构建实用的物理AI生态系统。”
※ 本报道经人工智能(AI)系统翻译与编辑。












